 Tech-Connect Actualités tech, tutoriels et astuces informatiques expliqués simplement
Cette semaine, on décortique un terme qui revient de plus en plus dans l’actualité de la robotique : le « foundation model », ou modèle de fondation. Vous l’avez peut-être croisé au détour d’un article sur NVIDIA GR00T ou sur la startup Skild AI, sans que le concept ne soit jamais vraiment expliqué. Pourtant, c’est probablement l’idée la plus importante à comprendre si vous voulez saisir pourquoi les robots humanoïdes progressent aussi vite depuis deux ans. On démêle ça ensemble.
Le problème que ce concept vient résoudre
Pour bien comprendre l’intérêt d’un foundation model, il faut d’abord se représenter la méthode qu’on utilisait auparavant pour programmer un robot. Traditionnellement, chaque robot recevait un programme sur mesure, pensé pour une tâche précise et un corps précis : un bras robotique d’usine était entraîné uniquement à saisir des pièces sur une chaîne de montage donnée, un robot quadrupède à marcher sur un terrain spécifique. Changez le robot, changez la tâche, et il fallait quasiment repartir de zéro.
| 💡 À SAVOIR Le mot « morphologie », en robotique, désigne la forme physique d’un robot : un bras fixe, un robot à quatre pattes, un humanoïde à deux jambes, ou un simple chariot mobile n’ont pas la même morphologie, et donc pas les mêmes façons de bouger ou d’interagir avec leur environnement. |
La solution : un seul « cerveau » pour plusieurs corps
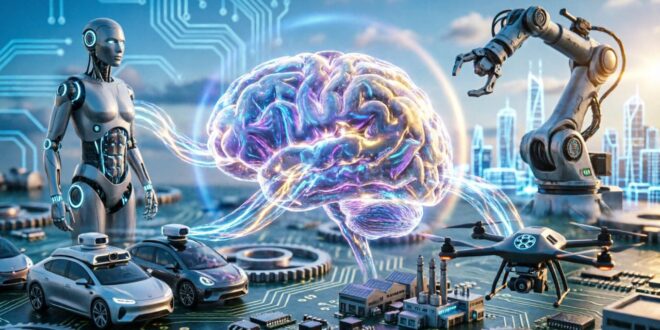
Un foundation model renverse cette logique. Plutôt que d’entraîner un programme unique pour un robot unique, on entraîne un seul et même modèle d’intelligence artificielle capable de s’adapter à plusieurs morphologies différentes : un quadrupède, un humanoïde, un bras fixe posé sur une table, ou encore un robot mobile équipé d’un bras manipulateur. La startup américaine Skild AI, spécialisée dans ce domaine, résume l’ambition en une phrase : plutôt que de se concentrer sur un matériel spécifique, l’objectif est d’entraîner des modèles capables de fonctionner sur des morphologies variées.
C’est exactement le même principe que celui qui a rendu ChatGPT ou Claude si polyvalents : un seul modèle de langage, entraîné une bonne fois pour toutes sur d’immenses quantités de texte, peut ensuite répondre à des questions de cuisine, de droit ou de code informatique, sans qu’on ait besoin de créer un programme distinct pour chaque sujet. Le foundation model robotique applique cette même philosophie au mouvement et à la manipulation physique du monde.
D’où viennent les données, quand on manque de robots ?
Voici où les choses deviennent particulièrement ingénieuses. Contrairement au texte, disponible en quantités quasi illimitées sur internet, les données d’entraînement issues de vrais robots en action sont rares et coûteuses à produire, il faut du matériel physique, du temps, et des essais qui peuvent parfois abîmer l’équipement. Pour contourner ce problème, les laboratoires combinent généralement trois sources de données distinctes :
- La simulation à grande échelle : des millions de scénarios générés virtuellement dans un environnement numérique, où le robot peut s’entraîner sans risquer de casser quoi que ce soit ni d’user de vraies pièces mécaniques.
- Les vidéos disponibles sur internet : en observant des humains effectuer des tâches manuelles (attraper un objet, ouvrir une porte, verser un liquide), le modèle apprend des schémas de mouvement transposables à un corps robotique. Comme le formule un chercheur de Skild AI de façon un brin provocatrice, « les humains sont eux aussi, en un sens, une forme de robot ».
- Les données réelles ciblées : une phase finale d’ajustement fin (fine-tuning), réalisée sur du matériel physique réel, pour corriger les écarts entre la simulation et le monde tangible.
| 📝 NOTE : Pourquoi ne pas se contenter uniquement de données réelles collectées sur de vrais robots ? Parce que, selon les chercheurs du secteur, atteindre l’échelle nécessaire à un apprentissage robuste demanderait des milliers de milliards d’exemples, un volume totalement hors de portée si l’on ne compte que sur des essais physiques un par un. |
La généralisation « cross-embodiment », l’astuce qui change tout
Le terme technique pour désigner cette capacité à s’adapter à plusieurs corps différents s’appelle la généralisation « cross-embodiment » (littéralement, à travers différentes incarnations physiques). En entraînant simultanément un même modèle sur des quadrupèdes, des humanoïdes, des bras fixes et des manipulateurs mobiles, les chercheurs constatent un effet presque contre-intuitif : plus la diversité des corps d’entraînement est grande, plus le modèle devient robuste, y compris face à des pannes matérielles ou des situations inédites qu’il n’a jamais rencontrées lors de son entraînement initial.
| Acteur | Approche du foundation model robotique |
| NVIDIA (GR00T) | Modèle ouvert destiné aux robots humanoïdes généralistes, combinant simulation et données réelles |
| Skild AI | « Cerveau » universel entraîné sur quadrupèdes, humanoïdes, bras et manipulateurs mobiles |
| Physical Intelligence | Recherche fondamentale sur des politiques de contrôle généralistes pour robots divers |
Pourquoi ça compte pour vous, même sans robot à la maison
Cette approche explique en grande partie pourquoi les robots humanoïdes industriels, comme ceux déployés chez Mercedes-Benz ou dans les entrepôts logistiques, progressent aussi rapidement depuis deux ans : au lieu de reprogrammer chaque nouvelle unité à partir de zéro pour chaque nouvelle tâche, les fabricants peuvent désormais partir d’un modèle de fondation déjà entraîné, puis l’ajuster plus rapidement et à moindre coût pour un contexte précis. C’est un changement d’échelle comparable à celui qu’a connu l’informatique classique avec l’arrivée des systèmes d’exploitation universels, remplaçant les programmes sur mesure conçus pour chaque machine.
On en débat ?
- Le parallèle entre foundation models du texte (ChatGPT, Claude) et foundation models robotiques vous semble-t-il pertinent, ou les défis physiques rendent-ils la comparaison trop simpliste ?
- Un « cerveau » universel partagé entre plusieurs robots vous semble-t-il présenter des risques particuliers en matière de sécurité, comparé à des systèmes cloisonnés par tâche ?