


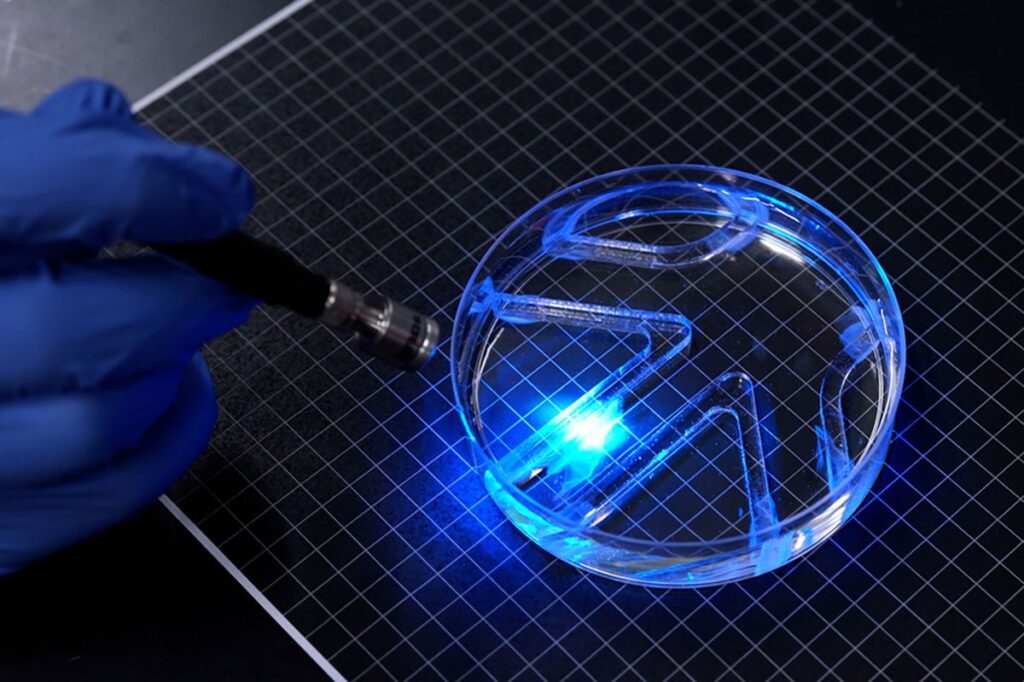
Posez une tablette de chewing-gum sur la table. Imaginez maintenant qu’elle soit transparente, souple comme une lentille de contact, et qu’elle se mette à onduler doucement dès qu’on l’éclaire. Pas de moteur, pas de batterie, pas une once de métal. Juste un film de gel et, collée dessus, une couche de muscle vivant plus fine qu’un cheveu.
Ce n’est pas un scénario de science-fiction, mais le dernier-né du laboratoire de Ritu Raman, professeure associée de génie mécanique au MIT. Présenté fin septembre 2026 dans la revue Advanced Functional Materials, ce petit nageur est, selon ses concepteurs, le premier robot bidimensionnel ultra-mince propulsé par des muscles capable de se déplacer. Il avance lentement, certes. Mais il ouvre une porte que la robotique classique peine à franchir : celle des machines assez délicates pour évoluer dans des milieux fragiles sans les abîmer.
Décortiquons ensemble comment ce drôle d’hybride fonctionne, pourquoi ses créateurs ont dû l’« envoyer à la salle de sport », et ce qu’il pourrait, un jour, nous apporter.
| 🔵 Pour les non-initiés : c’est quoi, un robot biohybride ? Un robot biohybride mélange deux mondes : une structure fabriquée par l’homme (gel, plastique, silicone) et des tissus vivants (cellules musculaires, cellules cardiaques, voire neurones) qui fournissent le mouvement. Au lieu d’un moteur électrique, c’est donc une contraction musculaire, la même que celle qui plie votre bras, qui fait bouger la machine. On parle parfois de robotique molle (ou soft robotics) pour désigner ces engins souples, par opposition aux robots rigides des usines automobiles. |
Un robot qui tient dans la paume de la main

L’anatomie de ce nageur est d’une sobriété presque monacale. Il se compose de deux nageoires formées d’un film de gel d’environ un demi-millimètre d’épaisseur. Chaque nageoire mesure environ 15 mm de long sur 7 mm de large, soit l’encombrement d’un bâtonnet de chewing-gum pour l’ensemble.
Sur chacune de ces nageoires, les chercheurs ont fait pousser une monocouche de cellules de muscle squelettique, c’est-à-dire le type de muscle que nous contractons volontairement (biceps, mollets…), par opposition au muscle cardiaque. Résultat : le robot possède en quelque sorte deux muscles indépendants, un par côté. On peut actionner l’un, l’autre, ou les deux à la fois.
Pourquoi faire si mince ?
Jusqu’ici, la plupart des robots biohybrides reposaient sur de gros blocs tridimensionnels de muscle cultivé en laboratoire. Problème : fabriquer ces blocs exige des millions de cellules, ce qui rend les robots encombrants, lents à produire et coûteux. Une simple couche de cellules, elle, demande beaucoup moins de matière première. C’est le pari de l’équipe du MIT : prouver qu’une seule couche suffit à faire nager une machine.
La lumière comme télécommande
Comment donner des ordres à un muscle qui n’a pas de nerf ? Les chercheurs ont utilisé une astuce de biologiste : ils ont modifié génétiquement les cellules pour qu’elles se contractent lorsqu’elles reçoivent de la lumière. Cette technique porte un nom un peu savant : l’optogénétique.
| 🔵 L’optogénétique, expliquée simplement On insère dans une cellule le « mode d’emploi » d’une protéine sensible à la lumière, souvent empruntée à une algue microscopique. Une fois installée dans la membrane de la cellule, cette protéine agit comme un interrupteur photosensible : un flash lumineux l’ouvre, des ions entrent dans la cellule, et le muscle se contracte. C’est un peu comme si l’on remplaçait le câble électrique d’une lampe par une télécommande infrarouge : plus besoin de fil, il suffit de viser. Cette méthode est devenue un outil de base des neurosciences depuis le milieu des années 2000. |
Le pilotage devient alors d’une simplicité désarmante :
- Lumière sur la nageoire gauche : seul le muscle gauche se contracte, le gel se courbe, prend appui sur l’eau et pousse le robot dans une direction.
- Lumière sur la nageoire droite : la poussée change de côté, le robot vire.
- Lumière sur les deux : les deux nageoires battent ensemble, le robot avance droit.
- Fréquence des flashs : plus ils sont rapprochés, plus le robot accélère.
Pensez à un kayakiste : il tourne en pagayant d’un seul côté et avance en alternant. Ici, la « pagaie » est un faisceau lumineux tenu à la main par un chercheur. Dans une grande boîte de Petri, le robot a ainsi suivi la lumière et s’est frayé un chemin dans un petit labyrinthe aquatique.
Rapide, ce robot ? Tout est relatif
| Nageur | Vitesse (longueurs de corps par minute) |
| Robot biohybride du MIT (vitesse max.) | ≈ 4 |
| Requin-vache en balade tranquille | ≈ 4 (comparable) |
| OstraBot, autre robot à muscle squelettique (2026, selon New Atlas) | ≈ 15,6 |
| Nageur olympique | jusqu’à ≈ 65 |
Le petit nageur ne battra donc aucun record de vitesse. Mais ce n’était pas l’objectif : l’enjeu était de montrer qu’une couche de muscle aussi frêle produit assez de force pour vaincre la résistance de l’eau, un milieu bien plus exigeant que l’air. Pour sa taille, le robot est même jugé « assez puissant » par Ritu Raman.
Le vrai défi : beaucoup de force avec presque rien
Cette réussite n’est pas tombée du ciel. Elle découle d’une déception, et c’est souvent comme ça que la science avance.
La leçon de l’iris
En 2025, l’équipe de Ritu Raman avait conçu un disque de muscle artificiel inspiré de l’iris de l’œil. Des sillons gravés en cercles et en rayons guidaient la croissance des cellules, qui formaient une couche capable de dilater ou de resserrer le disque sous la lumière, comme une pupille. Une architecture musculaire inédite… mais aux mouvements minuscules : une centaine de microns à peine, soit l’épaisseur d’une feuille de papier. Pour un robot, autant dire rien.
Le coupable ? Le support. Ce disque reposait sur de la fibrine, un gel issu de la coagulation sanguine, extrêmement mou. Quand le muscle tirait, le gel se froissait au lieu de transmettre l’effort. C’est comme essayer de sprinter sur un matelas à mémoire de forme : vous dépensez toute votre énergie à enfoncer la mousse, et vous n’avancez pas.
Trois réglages pour muscler le muscle
Les chercheurs ont donc revu de fond en comble ce qui se trouve sous les cellules, en jouant sur trois paramètres :
- Le matériau : la fibrine a été remplacée par du GelMA (gélatine méthacrylate), une gélatine modifiée très utilisée en ingénierie tissulaire, que l’on peut durcir à la lumière ultraviolette.
- La rigidité : en testant plusieurs formulations de GelMA, l’équipe a constaté que les cellules s’alignaient le mieux et tiraient le plus fort sur les gels les plus rigides. Sur ce film d’un demi-millimètre, les cellules restent bien accrochées au lieu de se décoller.
- La forme des rainures : des sillons à fond plat et à angles droits, plutôt que des vallées arrondies. Dans ces « couloirs » rectilignes, les cellules s’alignent comme des rails de chemin de fer, puis fusionnent en fibres musculaires, exactement ce qui se passe dans un vrai muscle.
| 🟡 Le saviez-vous ? Un muscle, ça s’entraîne… même en boîte de Petri Avant de lui demander de nager, l’équipe a soumis le tissu à un véritable programme d’entraînement : des flashs lumineux répétés, comme une série de répétitions à la salle de sport. Ce régime consistait en 15 minutes par jour à deux impulsions par seconde, et il a quadruplé l’amplitude des mouvements des nageoires par rapport à un muscle non entraîné. Le muscle aurait par ailleurs continué de fonctionner plus de 30 jours. Une jolie démonstration de ce que les biologistes appellent la plasticité du tissu musculaire : il se renforce quand on le sollicite, in vitro comme dans la vraie vie. |
Pourquoi du muscle plutôt qu’un petit moteur ?
C’est la question que tout le monde se pose. Après tout, on sait fabriquer des micro-moteurs depuis longtemps. Le muscle vivant présente pourtant des atouts qu’aucun actionneur mécanique n’égale facilement :
- La souplesse : un muscle épouse les formes et ne blesse pas ce qu’il touche, un avantage décisif près d’un récif de corail ou d’organismes fragiles.
- La réactivité : un tissu vivant réagit à son environnement (lumière, signaux chimiques), ce qui ouvre la voie à des robots qui « sentent » autant qu’ils bougent.
- L’autoréparation : un muscle légèrement abîmé peut se régénérer, ce qu’aucun engrenage ne sait faire.
- La miniaturisation : pas de batterie, pas de câble, pas d’électronique embarquée. Toute la commande vient de l’extérieur, sous forme de lumière.
Ritu Raman l’assume : ces machines n’ont pas vocation à remplacer les robots industriels, mais à accomplir des tâches délicates dans des milieux trop fragiles ou trop imprévisibles pour la mécanique conventionnelle.
Petite histoire des robots qui ont du cœur (et des muscles)
Le robot du MIT s’inscrit dans une lignée de créatures hybrides qui ont, chacune, repoussé une limite :
- 2016 : la raie de Harvard : un minuscule robot en forme de raie, propulsé par des cellules cardiaques de rat sensibles à la lumière, qui suivait déjà un faisceau lumineux.
- 2022 : le poisson à cellules cardiaques humaines : un nageur dont les battements étaient assurés par des cellules de cœur humain.
- 2024 : le bipède de Tokyo : une équipe japonaise fait « marcher » sous l’eau un petit robot à deux jambes animé par du muscle cultivé.
- 2025 : la main de Tokyo : une main robotique dont les doigts sont actionnés par de longs faisceaux de tissu musculaire humain.
- 2026 : le nageur ultra-mince du MIT : la première démonstration qu’une simple monocouche, et non un bloc épais, peut faire nager un robot.
La tendance est nette : chaque génération cherche à faire plus avec moins, c’est-à-dire plus de mouvement avec moins de cellules.
À quoi pourrait servir un tel nageur ?
Les chercheurs restent prudents, mais plusieurs pistes se dessinent :
- La surveillance environnementale : c’est l’usage que Ritu Raman cite en premier. Un nageur lent mais discret pourrait, demain, prélever des données dans un bassin, une rivière ou près d’un récif sans perturber la faune. Le projet est d’ailleurs en partie financé par l’Office of Naval Research de la marine américaine.
- Les capteurs vivants : des tissus qui réagissent à une pollution ou à une toxine pourraient servir de sentinelles biologiques.
- La médecine, à très long terme : d’autres équipes évoquent des robots biohybrides pour la microchirurgie ou la délivrance ciblée de médicaments. Nous en sommes encore très, très loin.
- La recherche fondamentale : comprendre comment un muscle s’organise et se renforce aide aussi l’ingénierie tissulaire, par exemple pour réparer des muscles blessés.
| 🔴 Ne nous emballons pas : les limites actuelles • Le robot est lent et a été testé uniquement dans une boîte de Petri, pas dans un lac ni dans l’océan. • Il n’a aucune autonomie : c’est un humain, lampe en main, qui le dirige. • Comme toute cellule vivante, le muscle a besoin d’un milieu nutritif et de conditions contrôlées pour survivre. Faire vivre ces tissus hors du laboratoire reste l’un des grands défis du domaine. • Sa forme a été volontairement simplifiée. La prochaine étape annoncée par l’équipe consiste à optimiser la conception du corps pour nager plus vite. |
La robotique apprend l’humilité du vivant
Pendant des décennies, la robotique a cherché à dompter la matière : plus dur, plus rapide, plus précis. Ici, l’équipe du MIT fait l’inverse. Elle accepte la mollesse, la lenteur et même la fragilité du vivant, parce que ce sont précisément ces qualités qui permettront un jour d’aller là où un robot en acier ferait des dégâts.
Reste une question qui dépasse largement la technique. Ces muscles proviennent de cellules animales modifiées génétiquement. À mesure que les robots biohybrides gagneront en complexité, avec des tissus plus nombreux, voire des neurones pour les commander, où placerons-nous la frontière entre une machine et un être vivant ? Et faudra-t-il, un jour, inventer une éthique pour des objets qui ne sont ni tout à fait l’un, ni tout à fait l’autre ?
💬 À vous la parole ! Dites-nous en commentaire !
Source : MIT